


Den självgående modulära transportören (SPMT) består i första hand av moduler med olika specifikationer, utrustade med en Power Pack Unit (PPU), samt elektriska, kontroll- och hydrauliska system. PPU:n innehåller komponenter som en dieselmotor, hydraulisk pumpenhet, bränsletank och kontrollpanel; motorn driver hydraulpumparna för att generera hydraulisk kraft, som i sin tur driver hydraulmotorerna på varje axel (varje drivhjul ger 60 kN drivkraft) för att driva fordonet. Dessutom levererar PPU:n hydraulisk kraft för plattformslyft/sänkning, axelstyrning och övergripande fordonskontroll. Konfigurationen av PPU:n och transportören illustreras i figuren (med en 6-axlig, 2-fil installation som exempel).
För att transportera breda laster kan transportörer kopplas i sidled för att bilda enheter med tre eller flera filer; för extra långa laster kan de kopplas längsgående för att skapa ett varierande antal axelmoduler - med större koppling vilket resulterar i högre lastkapacitet. Plattformen stöder ett lyftområde på 1 500 mm ± 350 mm för att underlätta lyft och positionering av last. Enskilda transportenheter kan arbeta unisont (synkront) genom att länka deras styrsystem, medan enskilda hjulaxlar kan rotera oberoende inom ett område från +100 grader till -130 grader. Genom att rotera axlarna till specifika vinklar runt ett angivet rotationscentrum, kan hela fordonsenheten utföra linjär translation i vilken riktning som helst och utföra en 360 graders rotation på plats.
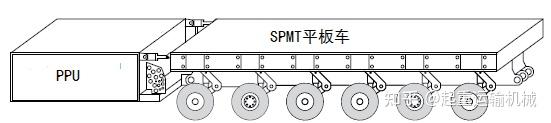
Schematiskt diagram över PPU- och SPMT-transportörer
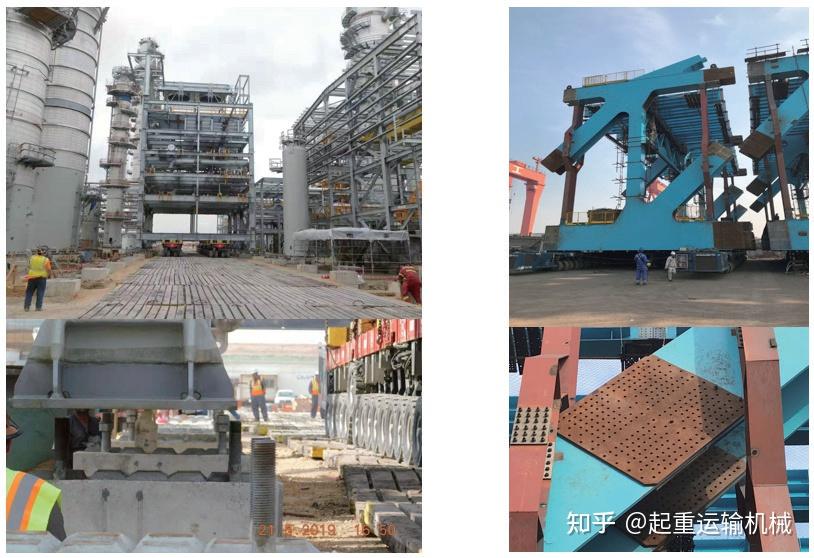
Möjlighet att placera och installera stora moduler med hjälp av SPMT
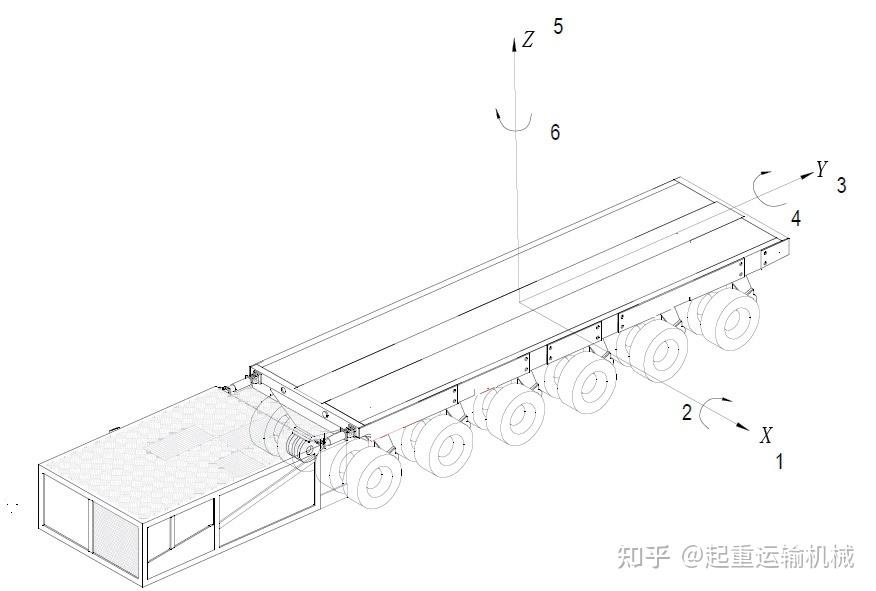
Som visas i figuren (med en 6-axlig, 2-filskonfiguration som ett exempel) kan SPMT-enheten ha sex rörelsefrihetsgrader: translation längs X-axeln (DOF 1), translation längs Y-axeln (DOF 3) och vertikal lyftning/sänkning längs Z-axeln (DOF 5); den kan också utföra pitching kring X-axeln (DOF 2), rullning längs Y-axeln (DOF 4) och rotation på plats kring Z-axeln (DOF 6).
2, 4 och 5 frihetsgrader: Drift- och kontrollprinciper
Som visas i figuren ovan kan 2, 4 och 5 frihetsgrader uppnås via SPMT-stödsystemet, med exakt driftskontroll aktiverad genom ett gränssnitt mellan människa och maskin. Den hydrauliska kretsen i SPMT-stödsystemet består av dubbla ledningar på vardera sidan, den ena försörjer den distala (främre) änden och den andra den proximala (bakre) änden. Denna konfiguration ger totalt fyra oberoende stödlinjer över de två sidorna; varje linje ansluter till en specifik stödzon, vilket skapar fyra oberoende stödområden inom XY-planet som illustreras i figur 2.
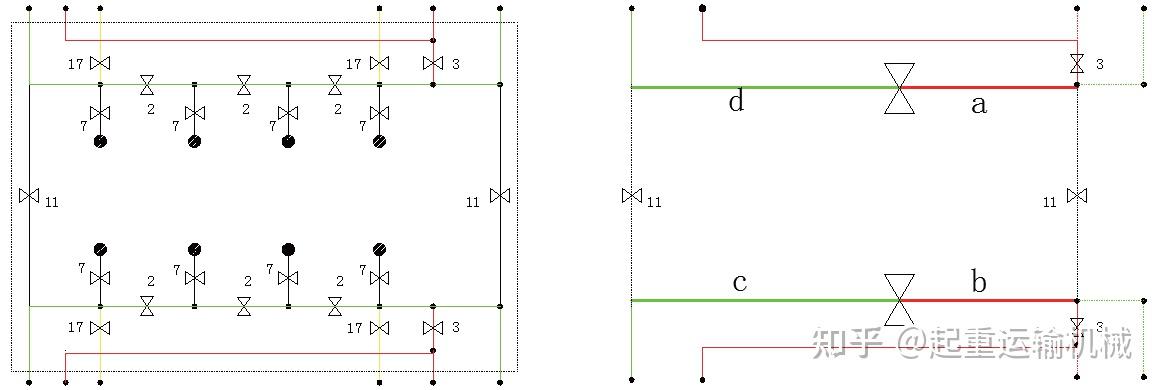
Som visas i figuren, genom att konfigurera ventilkropparna 2, 3, 11 och 17, kan SPMT-aggregatet delas in i fyra oberoende stödzoner (a, b, c och d); medan varje zon kan styras oberoende, kan hela aggregatet också hanteras via ett gränssnitt mellan människa och maskin, vilket möjliggör lyftoperationer med 5 frihetsgrader. Genom att länka samman stödzonerna a och b, såväl som c och d, delas SPMT-aggregatet in i främre och bakre zoner längs Y-axeln; justering av lyftet i dessa zoner möjliggör 2-graders frihet i längsgående pitch-operationer. På liknande sätt, genom att länka stödzonerna a och d, såväl som b och c, delas sammansättningen in i vänster och höger zoner längs X-axeln; justering av lyftet i dessa zoner möjliggör sidorullningsoperationer med 4 frihetsgrader.
Lyfthastigheten för SPMT-stödsystemet kan justeras i två steg baserat på faktiska krav: det första steget konfigureras via styrsystemet (justerbart från 0% till 100%), och det andra steget justeras med en potentiometer (justerbar från 0 till 100). Teoretiskt kan lyfthastigheten justeras till en oändligt låg nivå.
Sammanfattningsvis, genom sitt stödsystem möjliggör SPMT oändliga lyft-/sänknings- såväl som stignings- och rullningsrörelser över de 2, 4 och 5 frihetsgraderna som illustreras i figur 2.
Arbets- och kontrollprinciper för 1, 3 och 6 frihetsgrader
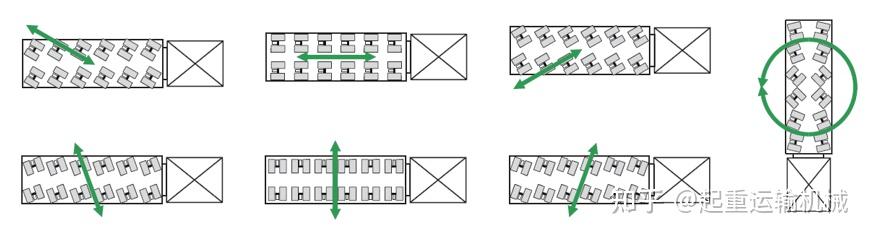
Frihetsgrader (1, 3 och 6) uppnås genom SPMT:s styr- och drivsystem. Figuren illustrerar några av SPMT:s styrlägen, vilket möjliggör rörelse i valfri riktning inom XY-planet och styrning i valfri vinkel runt vilken punkt som helst inom det planet. Drivhjulen är symmetriskt fördelade runt plattformens geometriska centrum, med framdrivning som tillhandahålls av hydraulmotorer på hjuländan; systemet är utformat för att minimera stötar och vibrationer under drift. Två driftslägen är tillgängliga baserat på körhastighet: "Normalt läge" och "Krypläge". I normalläge reglerar föraren motorns varvtal via gasreglaget för att reglera hydraulpumpens utgående tryck och flöde och styr därigenom hastigheten på hydraulmotorerna. Krypläge tillåter specifika systeminmatningsinställningar, vilket möjliggör automatisk rörelse med jämn hastighet; teoretiskt sett kan kryphastigheten vara oändligt låg.
Baserat på ovanstående analys möjliggör SPMT:s stöd-, styr- och drivsystem rörelse över alla frihetsgrader, med teoretiskt oändliga färdhastigheter för varje frihetsgrad. I kombination med förmågan att kombinera flera enheter godtyckligt inom XY-planet, möjliggör detta installation och positionering av storskaliga, tunga modulära komponenter.
SPMT Verifieringsexperiment för positioneringsnoggrannhet
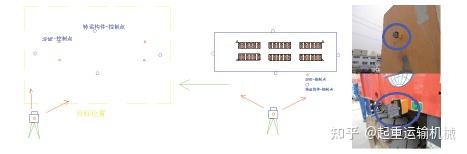
Detta valideringsexperiment utfördes på en plan betongyta med en 6-axlig SPMT, som sköts av professionell personal enligt fastställda procedurer. Mätinställningarna använde ett totalstationssystem med hög precision och "Digital Dock" automatisk inspektionsprogramvara; totalstationen hade en vinkelnoggrannhet på 0,5 sekunder och en avståndsnoggrannhet på 0,5 mm + 1 mm/ppm, med ett datorsystem som kan synkronisera flera enheter för samtidig mätning och spårning.
Efter att SPMT laddats med komponenten fastställdes initiala markreferenspunkter och koordinaterna för målmätpunkterna på komponenten beräknades baserat på dessa referenspunkter. SPMT:en flyttade sig sedan bort från referenspositionen, återvände längs en förutbestämd bana och placerade om sig själv vid den ursprungliga referensplatsen. Vid ompositionering mättes koordinaterna för mätpunkterna på både vänster och höger sida av komponenten; dessa jämfördes sedan med de initiala koordinaterna för att bestämma SPMT:s positioneringsnoggrannhet.
Beskrivning av det experimentella förfarandet
Steg 1: Använd en totalstation och motsvarande fixturer för att upprätta en initial referenspunkt på marken. Beräkna målkoordinaterna (komponenten) baserat på denna referenspunkt och utför snabb utsättning med hög precision (noggrannhet bättre än 1 mm) samtidigt som du fäster mätmarkörer.
Steg 2: Efter att ha lämnat den initiala referenspunkten i normalt körläge, simulerar SPMT installationsscenariot och återgår till referenspunkten; när man närmar sig inom cirka 20 meter börjar förberedelserna för spårning av banan.
Steg 3: När fordonet färdas inom intervallet 20–10 meter från den ursprungliga referenspunkten, används ett 360 graders spårningsprisma för att övervaka rörelsebanan. Under komponentens rörelse spårar fyra automatiserade totalstationer prismat i realtid för att ge dataåterkoppling, vilket möjliggör korrigering av bana i realtid baserat på dessa data.
Steg 4: Efter bankorrigering växlar fordonet till "micro-move"-läge. När man går in i en zon inom 30 mm från målområdet görs snabba justeringar med hjälp av visuella referenspunkter; Dessa punkter erbjuder ett intuitivt och bekvämt gränssnitt, vilket gör det möjligt för SPMT-operatörer att göra snabba, direkta justeringar.
Steg 5: Inspektion med hög precision utförs med hjälp av totalstationen för att ge posefeedback; SPMT justerar sin position baserat på denna feedback för att bekräfta det slutliga, exakta placeringstillståndet. Efter placeringen registreras positionsdata från inspektionspunkterna för analys av experimentresultaten.
Baserat på den experimentella analysen ovan kan SPMT korrigera sin rätlinjelinje inom 10 meter under normal drift (icke-tumläge), medan precisionen för SPMT:s exakta positionering (tumläge) kan nå inom 2 mm.
En funktionell analys av SPMT:s stöd-, styr- och drivsystem visar dess förmåga att utföra installations- och positioneringsoperationer för storskaliga, tunga modulära komponenter. För att bestämma positioneringsnoggrannheten utfördes experiment med ett totalstationsmätningssystem och faktiska projektoperationer, som verifierade att positioneringsnoggrannheten faller inom 2 mm. Dessa fynd ger betydande vägledning för installation och placering av stora modulära komponenter.
SPMT-lösningar från Oriental Vehicles
Analysen ovan visar att SPMT:er kan tillhandahålla rörelser i flera riktningar, lyft, nivellering och exakt positionering som krävs för installation av stora och tunga modulära komponenter. Baserat på dessa möjligheter tillhandahåller Oriental Vehicles en rad SPMT- och modulära transportlösningar för krävande transport- och installationsprojekt för tung last.
De5-axlad självgående modultransportörär en kompakt SPMT-lösning designad för transport av överdimensionerad och tung industriutrustning. Dess självgående drift, hydrauliska fjädring och exakta styrning ger flexibel rörelse och positionering i krävande arbetsmiljöer. Den modulära konfigurationen kan också anpassas till olika lastdimensioner och projektkrav.
För applikationer med större tung belastning,SPMT Trailerger en modulär transportplattform med hög kapacitet med hydraulisk fjädring och styrsystem. Dess modulära struktur gör att olika axelkonfigurationer kan kombineras enligt lastens vikt och dimensioner, vilket gör den lämplig för stora industriella utrustnings- och infrastrukturprojekt.

DeSjälvgående modultransportör för brobalkstransportär utformad speciellt för transport och placering av tunga brobalkar och andra överdimensionerade infrastrukturkomponenter. Dess självgående hydraulsystem och modulära konfiguration ger den manövrerbarhet som krävs för komplexa byggarbetsplatser och tunga lyft- och positioneringsoperationer.

För projekt som kräver högre transportkapacitet,300–400T självgående modultransportörerbjuder en tung lösning för ultratung last. Med konfigurerbara axellinjer och självgående drift kan den anpassas till olika belastningskrav och projektförhållanden.
Dessa SPMT-lösningar visar hur modulär transportteknik kan sträcka sig bortom konventionell tung lasttransport för att stödja positionering och installation av stora modulära komponenter. Beroende på lastvikt, dimensioner, tyngdpunkt, platsförhållanden och nödvändig positioneringsnoggrannhet kan lämplig SPMT-konfiguration väljas eller anpassas.

Om orientaliska fordon
Oriental Vehicles International Co., Limited är en professionell tillverkare av semitrailers, transportfordon och specialtransportutrustning. Företaget grundades 2002 och har mer än 20 års erfarenhet av forskning och utveckling och tillverkning av fordon. Dess produktionsanläggningar omfattar cirka 300 000 kvadratmeter, inklusive ett 80 000 kvadratmeter stort produktionsområde med specialiserade fordonsproduktionslinjer och dedikerad inspektionsutrustning.
Oriental Vehicles tillhandahåller skräddarsydda lösningar för semitrailer och tunga transporter enligt kundens krav. För stora och tunga icke-standardgods erbjuder företaget en integrerad tjänst som omfattar design och produktion, med anpassade lastkapaciteter från 30 till 1 200 ton. Dess produkter har exporterats till mer än 20 länder och används inom bygg-, logistik-, gruv-, kraft- och andra specialiserade industrier.
För projekt som involverar överdimensionerade modulära komponenter, tung industriutrustning, brokonstruktioner eller annan ultratung last, kan Oriental Vehicles utveckla en lämplig SPMT- eller modulär transportlösning enligt de specifika projektkraven.
Kontakta Oriental Vehicles för att diskutera ditt tunga lasttransport, modulära installationer eller SPMT-projekt.
Relaterad produktion:Självgående modultransportör för brobalkstransport
300–400T självgående modultransportör
5-axlad självgående modultransportör
Relaterade artiklar:Vad gör självgående transporter annorlunda?
När är självgående transport bättre för tunga maskiner?
Läs mer:Vilka tunga maskiner transporteras med modulära trailers?
Hur skiljer sig självgående transporter från konventionella modulära transporter?


